0086 15335008985
Cat:Atuador elétrico de um quarto de virar
O dispositivo elétrico de válvula rotativa parcial da série QM inclui tipo de interruptor comum, tipo integral, tipo ...
Veja detalhes

0086 15335008985


 Procurar
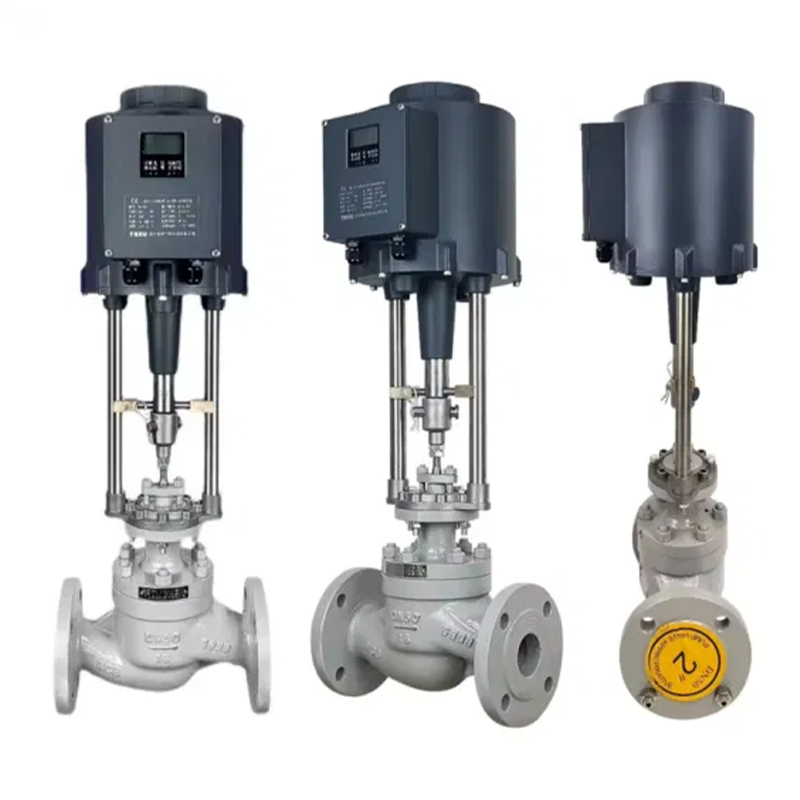
Como um dispositivo de acionamento importante no campo da automação industrial, a função principal dos atuadores elétricos lineares é converter sinais elétricos em movimento linear de alta precisão. Eles são amplamente utilizados no controle da válvula, posicionamento robótico do braço, regulação do fluido e outros cenários. Seu fluxo de trabalho é baseado no princípio do controle de servo de posição. Através da colaboração de malha fechada do processamento de sinal, cálculo de desvio dinâmico, acionamento de motor e feedback de posição, ele realiza controle preciso da trajetória de movimento do atuador. Esse sistema técnico não apenas integra o controle motor, a transmissão mecânica e a tecnologia de detecção eletrônica, mas também reflete os requisitos abrangentes da indústria moderna para resposta dinâmica, precisão de posicionamento e estabilidade do sistema.
O fluxo de trabalho dos atuadores elétricos lineares começa com o sinal analógico enviado pelo sistema de controle. Normalmente, o sinal de corrente de 4-20mA é usado como instrução de controle. Esse intervalo de sinal elétrico padronizado não apenas garante a capacidade anti-interferência da transmissão de sinal, mas também fornece espaço de ajuste dinâmico suficiente para o sistema. Quando o sistema de controle gera um determinado valor de corrente, o atuador precisa convertê -lo em um deslocamento linear específico. Esse processo depende da função principal do localizador de posição. Tomando a placa de controle PM-2 como exemplo, seu circuito de conversão analógico-digital de alta precisão integrado pode converter o sinal de corrente em uma quantidade digital, enquanto recebe o sinal de feedback em tempo real do sensor de posição. O valor de desvio formado pela comparação entre os dois se torna o parâmetro de entrada do algoritmo de controle subsequente.
O núcleo do cálculo do desvio está na introdução do algoritmo PID. O algoritmo ajusta dinamicamente a intensidade de saída da corrente da unidade através de uma combinação linear de proporção (P), integração (i) e diferenciação (d). O termo proporcional responde diretamente ao desvio atual, o termo integral elimina o erro acumulado a longo prazo e o termo diferencial prevê a tendência de mudança de desvio. Os três trabalham juntos para desacelerar o atuador ao se aproximar da posição alvo para evitar a oscilação ultrapassada. Por exemplo, quando o sistema de controle exige que o atuador se mova da posição inicial para 10 mm, o localizador de posição continuará comparando o desvio entre a posição real e o valor alvo e ajustará dinamicamente a corrente do motor através do algoritmo PID até que o desvio se aproxime de zero. Esse processo requer não apenas a eficiência do algoritmo, mas também a capacidade de resposta em tempo real do sistema de hardware.
Como fonte de energia do atuador, o desempenho do motor determina diretamente as características dinâmicas do sistema. O motor CC sem escova se tornou a escolha convencional para atuadores elétricos lineares devido ao seu alto torque de partida e características de flutuação de baixa velocidade. Conduzido pela corrente elétrica, o motor emite o movimento de rotação, mas os cenários industriais geralmente requerem deslocamento linear; portanto, a conversão da forma de energia precisa ser alcançada através do mecanismo de transmissão do redutor e do parafuso. O redutor reduz a velocidade e aumenta o torque através da malha da engrenagem, enquanto o parafuso converte o movimento de rotação em movimento linear. Por exemplo, o parafuso da bola pode atingir a precisão do posicionamento em nível de mícrons devido ao seu baixo atrito e alta eficiência; Enquanto o parafuso trapezoidal usa a função de bloqueio automático para manter a posição do atuador inalterada quando a energia está desligada, o que é adequado para cenários que requerem força de retenção estática.
O design do mecanismo de transmissão deve levar em consideração a precisão e a confiabilidade. A precisão do chumbo, o método de ajuste de pré -carga e lubrificação do parafuso da bola afetarão a repetibilidade e a vida útil do serviço do sistema. Alguns atuadores de ponta usam uma estrutura de porca dupla pré-apertada para eliminar a folga axial através de elementos elásticos, melhorando ainda mais a rigidez da transmissão. Além disso, o nível de proteção da cadeia de transmissão não pode ser ignorado, especialmente em ambientes empoeirados e úmidos, onde o design de vedação e o revestimento anticorrosão podem efetivamente prolongar a vida útil do equipamento.
O sensor de posição é o "olho" do sistema de circuito fechado, e sua precisão e estabilidade determinam o desempenho final do atuador. Os potenciômetros plásticos condutores refletem as informações de posição através de mudanças no valor da resistência e têm as vantagens de estrutura simples e baixo custo, mas após o uso a longo prazo, a precisão pode diminuir devido ao desgaste. Os codificadores digitais sem contato realizam a detecção de posição por meio de princípios fotoelétricos ou magnetoelétricos e têm as características de alta resolução e vida longa, que são especialmente adequadas para cenários de movimento reciprocado de alta velocidade e alta frequência. Por exemplo, os codificadores incrementais determinam o deslocamento relativo pela contagem de pulsos, enquanto os codificadores absolutos podem emitir diretamente códigos de posição exclusivos para evitar o problema da perda de posição após a falha de energia.
O processamento dos sinais de feedback precisa ser coordenado com o algoritmo de controle. Depois de receber o sinal do sensor, o localizador de posição precisa filtrá -lo e linearizá -lo para eliminar a interferência de ruído e os erros não lineares. Por exemplo, o algoritmo do filtro Kalman pode efetivamente suprimir sinais de vibração de alta frequência e melhorar a relação sinal / ruído da detecção de posição. Ao mesmo tempo, a frequência de amostragem do sinal de feedback precisa corresponder ao ciclo de controle para garantir que o sistema possa responder a distúrbios externos em tempo hábil.
As características de circuito fechado de Atuadores elétricos lineares Dê-lhes fortes recursos anti-interferência. Quando a carga externa muda repentinamente ou a tensão da fonte de alimentação flutua, o desvio da posição desencadeia o ajuste dinâmico do algoritmo PID. Por exemplo, no cenário de controle da válvula, um aumento repentino na pressão da tubulação pode fazer com que o torque de carga do atuador aumente. Nesse momento, o sinal de desvio de posição levará o motor a aumentar a corrente de saída para compensar a alteração da carga. O interruptor do limite de torque e o dispositivo de limite de viagem constituem uma camada de proteção de hardware para impedir a sobrecarga mecânica causada por falha do software.
A capacidade adaptativa do sistema também se reflete na configuração de parâmetros. O coeficiente de ganho do algoritmo PID precisa ser otimizado de acordo com as características do atuador e os cenários de aplicação. Por exemplo, em movimento alternativo de alta frequência, o peso do termo diferencial precisa ser aumentado para suprimir a superação; e em condições de alta carga, o efeito do termo integral precisa ser aumentado para eliminar erros estáticos. Alguns atuadores suportam a função de auto-ajuste, que realiza a configuração ideal de parâmetros de controle, identificando automaticamente o modelo do sistema.
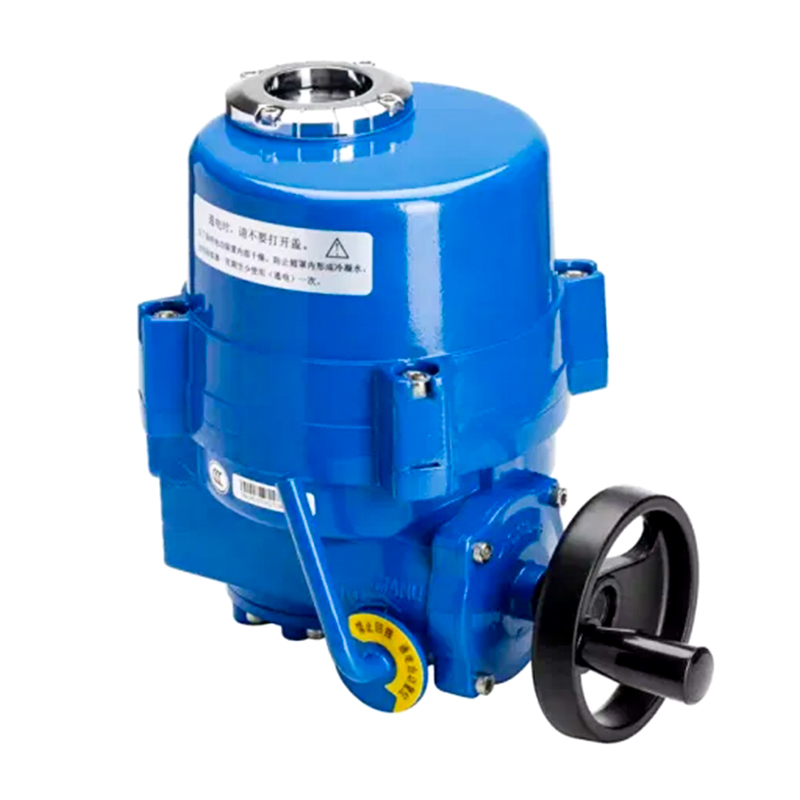
O dispositivo elétrico de válvula rotativa parcial da série QM inclui tipo de interruptor comum, tipo integral, tipo ...
Veja detalhes
Comparado com produtos semelhantes, o atuador elétrico da válvula da série QC tem desempenho desejável e vantagens in...
Veja detalhes
Direitos autorais 2024 Changzhou Xinneng Automatic Control Equipment Co., Ltd Todos Os Direitos Reservados.